RTOS so với Arduino Super Loop
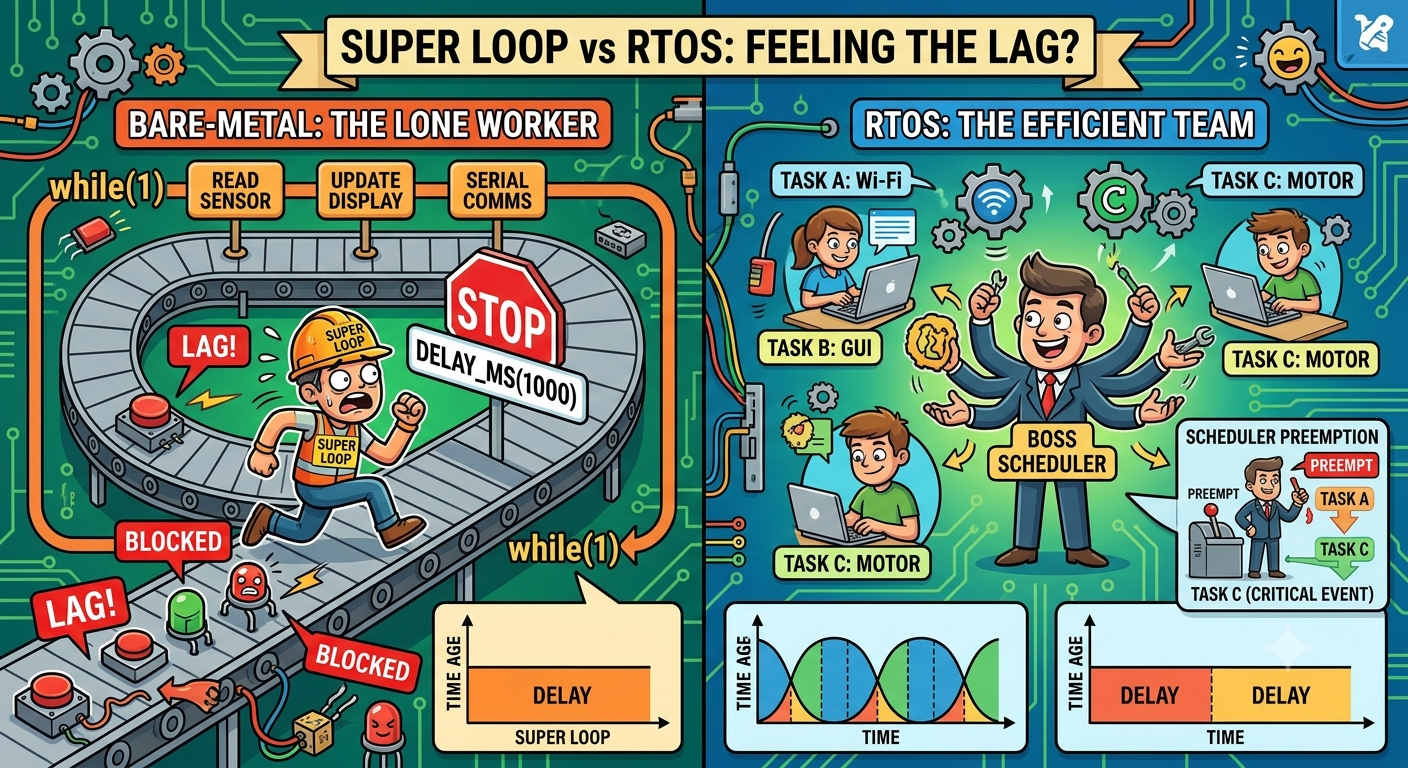
Khi xây dựng firmware cho vi điều khiển, bạn thường bắt gặp hai mô hình: loop() theo kiểu Arduino truyền thống hoặc thiết kế dựa trên RTOS. Cả hai đều làm việc được, nhưng giải quyết các bài toán khác nhau.
Arduino super loop rất dễ hiểu: chạy setup() một lần, rồi lặp đi lặp lại cùng một đoạn mã trong loop(). Trong khi đó, RTOS cho phép bạn có nhiều task chạy đồng thời, thức dậy theo timer, chờ sự kiện, và chia sẻ CPU theo cách được kiểm soát.
Bài viết này giải thích trade-offs để bạn chọn phương án phù hợp với dự án của mình.
1. Arduino Super Loop: đơn giản và trực tiếp
Mô hình Arduino rất phù hợp cho các dự án nhúng nhỏ:
 1void setup() {
 2  pinMode(LED_BUILTIN, OUTPUT);
 3}
 4
 5void loop() {
 6  digitalWrite(LED_BUILTIN, HIGH);
 7  delay(500);
 8  digitalWrite(LED_BUILTIN, LOW);
 9  delay(500);
10}
Mã nguồn rất dễ đọc và dễ debug. Bạn không cần scheduler, mutex hay priority của task. Với nhiều dự án học tập, mô hình DIY và prototype, đây là con đường nhanh nhất để từ nguyên mẫu thành thiết bị chạy được.
Điểm mạnh của super loop
- Thiết lập tối thiểu, học rất nhanh
- Dễ suy luận cho hệ thống nhỏ
- Chi phí bộ nhớ rất thấp
- Hoạt động tốt với polling sensor và logic điều khiển đơn giản
Giới hạn của super loop
Càng thêm tính năng, bạn càng thấy loop() khó giữ được tính phản hồi tốt.
Nếu một phần trong mã bị block quá lâu, các việc khác sẽ bị chậm lại. Ví dụ điển hình:
1void loop() {
2  readSensor();
3  processData();
4  sendToNetwork();
5  updateDisplay();
6}
Lúc đầu vẫn ổn. Nhưng khi bạn thêm Wi‑Fi, cảm biến nhạy theo thời gian, state machine, giao tiếp nối tiếp hoặc đầu vào người dùng, loop() có thể trở thành điểm nghẽn. Nếu sendToNetwork() phải chờ quá lâu, nhấn nút hoặc timer có thể bị bỏ lỡ.
2. RTOS: đồng thời có cấu trúc
RTOS cung cấp scheduler để chạy nhiều task theo ưu tiên và thời gian. Mỗi task có thể làm một công việc riêng, ví dụ đọc cảm biến, xử lý truyền thông hoặc điều khiển động cơ.
Một ví dụ đơn giản như sau:
 1void taskReadSensor(void *arg) {
 2  for (;;) {
 3    readSensor();
 4    vTaskDelay(pdMS_TO_TICKS(10));
 5  }
 6}
 7
 8void taskHandleNetwork(void *arg) {
 9  for (;;) {
10    sendToNetwork();
11    vTaskDelay(pdMS_TO_TICKS(100));
12  }
13}
14
15void app_main() {
16  xTaskCreate(taskReadSensor, "sensor", 2048, NULL, 2, NULL);
17  xTaskCreate(taskHandleNetwork, "net", 4096, NULL, 1, NULL);
18}
Với RTOS, firmware có thể được chia thành các task độc lập, cộng tác với nhau thông qua event, queue, semaphore và message passing.
Điểm mạnh của RTOS
- Tách task rõ ràng, dễ mở rộng
- Phản hồi có tính xác định hơn với ưu tiên và scheduling
- Dễ xử lý nhiều task nhạy thời gian khác nhau
- Phù hợp với stack truyền thông, BLE, Wi‑Fi, sensor fusion
Hạn chế của RTOS
- Mã nguồn phức tạp hơn và khó debug
- Tốn nhiều bộ nhớ hơn
- Cần thiết kế cẩn thận cho đồng bộ hóa
- Khó suy luận trong hệ thống nhỏ, đơn giản
3. Tính thời gian thực: không phải RTOS luôn thắng
Một hiểu nhầm phổ biến là Arduino loop không phải là real-time. Thực ra, super loop vẫn có thể đủ real-time cho rất nhiều dự án nhúng. Câu hỏi thực sự là: hệ thống của bạn có deadline nghiêm ngặt không, và có nhiều trách nhiệm cần chạy song song không?
Ví dụ:
- Logger nhiệt độ với khoảng 1 giây poll: super loop thường đủ.
- Bộ điều khiển động cơ cần timing dưới 1 ms: RTOS hoặc thiết kế dùng timer phần cứng thường tốt hơn.
- Thiết bị phải đồng thời xử lý BLE, Wi‑Fi, lấy mẫu cảm biến và tương tác người dùng: RTOS thường an toàn hơn.
Điểm mấu chốt không phải là "RTOS là real-time còn Arduino không". Mà là hệ thống của bạn có yêu cầu thời gian thực nghiêm ngặt và nhiều trách nhiệm độc lập hay không.
4. Khi nào nên chọn super loop
Nên dùng Arduino super loop khi:
- Hệ thống nhỏ và dễ hiểu
- Yêu cầu thời gian không quá khắt khe
- Muốn phát triển nhanh và bảo trì dễ dàng
- Không cần thực thi đồng thời nghiêm ngặt
- Đang làm prototype hoặc thiết bị một lần
Ví dụ điển hình:
- Prototype tự động hóa nhà
- Dashboard cảm biến đơn giản
- Node IoT cơ bản chỉ có một hoặc hai task
- Dự án giáo dục và demo
5. Khi nào nên chọn RTOS
Nên dùng RTOS khi:
- Cần thời gian đáp ứng đáng tin cậy cho nhiều task
- Dự án có đồng thời truyền thông + cảm biến + điều khiển
- Muốn chia ranh giới task rõ ràng và tách state tốt hơn
- Cần queue, timer, semaphore hoặc giao tiếp giữa các task
- Hệ thống phải duy trì tính phản hồi ngay cả khi tải cao
Ví dụ điển hình:
- Bộ điều khiển robot
- Hệ thống giám sát công nghiệp
- Thiết bị edge đa cảm biến
- Thiết bị kết nối với BLE, mesh hoặc cloud
6. Khuyến nghị thực tế
Một nguyên tắc đơn giản là:
- Bắt đầu bằng Arduino super loop cho thiết kế nhỏ, mục đích đơn lẻ.
- Chuyển sang RTOS khi firmware phát triển và hệ thống bắt đầu cảm giác mong manh.
Nhiều developer bắt đầu với super loop và chỉ refactor sang RTOS khi gặp ràng buộc thực sự. Đây thường là cách học nhanh nhất mà không overengineer.
Một dự án đơn giản thường không cần RTOS. Một dự án phức tạp thường không thể sống sót nếu không có nó.
7. Kết luận
Arduino super loop tuyệt vời cho tính đơn giản và lặp nhanh. Firmware dựa trên RTOS mạnh mẽ hơn, nhưng cũng đòi hỏi kỷ luật nhiều hơn.
Nếu dự án của bạn nhỏ, hãy giữ nó đơn giản. Nếu dự án của bạn có nhiều trách nhiệm độc lập và yêu cầu thời gian, RTOS là kiến trúc tốt hơn về lâu dài.
Lựa chọn tốt nhất không phải là cái trông "hàng công nghệ" hơn. Mà là cái giữ cho sản phẩm của bạn đáng tin cậy, dễ bảo trì và đúng tiến độ.
Nói cách khác:
- Chọn Arduino super loop cho tính đơn giản.
- Chọn RTOS cho độ phức tạp và tính phản hồi.
Cả hai đều hợp lệ. Phương án đúng phụ thuộc vào firmware phải làm gì.